 天津智易时代科技发展有限公司
水库巡检,能不能不用人下高危空间?
智易时代「空—地—水」一体化水库智能巡检方案
「空—地—水」一体化 | 五大作业场景 | 模块化验证阶段
行业背景
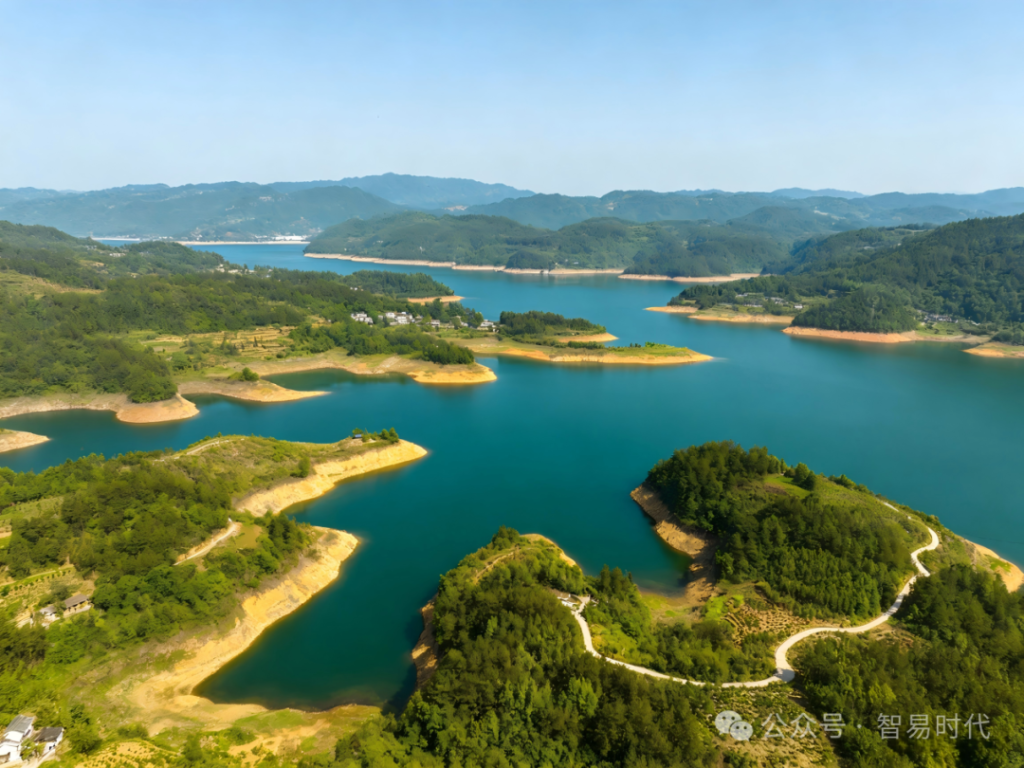
我国现有水库数量庞大,多数建成于上世纪中后期,经过数十年运行,坝体结构老化、水下隐蔽病害、廊道环境复杂等问题逐步凸显。叠加近年强降雨、汛期高水位等工况频发,传统人工巡检“高空不敢去、廊道进不去、水下看不见”的局限性被进一步放大,不仅存在巡检周期长、盲区多的问题,更让运维人员长期暴露在高空巡查、密闭空间作业、潜水作业等高风险场景中,已经难以满足现代化水库安全管控的精细化要求。
先说清楚三件事
第一,这套方案目前还停留在纸面上。我们没有试点,没有落地案例,甚至还没找到愿意让我们试的水库。
第二,技术模块我们逐个跑通过。测试数据和测试条件都写在下面,可以逐条核对,过了多少关、剩下多少关,不藏着。
第三,我们把它写出来的原因很简单——如果水库巡检必须有人下到几十米深的廊道、潜入水下、爬上高坝,这个“必须”,能不能被去掉?
智易时代深耕智能巡检技术领域,针对水库五大巡检场景打造“空—地—水”一体化智能巡检方案,以智能巡检无人机、轮足式巡检机器人、水下巡检机器人三类设备为核心。这篇文章不打算再写一遍“我们能做什么”,而是把每个场景都翻译成一句话:到现场,怎么干。
| 🛩️
智能巡检无人机 全域快速巡航 |
🦿
轮足巡检机器人 适配复杂地形 |
🌊
水下巡检机器人 潜入水底 看清隐蔽隐患 |
五大场景·到现场到底怎么干From Capability List To On-site Workflow
一份“能力清单”谁都能写。我们把五个场景拆开,每个都回答四个问题:从哪儿进场、沿什么路线走、出来什么数据、判断依据是什么。
① 坝顶与坝坡结构巡检|无人机贴面走线
怎么干:坝顶找一块平地就能起飞,不用封路、不用搭脚手架。按坝轴线生成贴坝面的往复航线,把坝面切成若干坝段,逐段正射 + 斜摄双向采集,坝顶、坝坡、坝脚一趟带完。
出来什么:每个坝段的高清影像与温度场。回到平台后按坝段自动归档,同一坝段的多期影像叠图比对——看裂缝是不是延长了、剥落面积是不是扩大了、渗漏痕迹的范围有没有往外扩。判趋势,比判单张照片有用得多。
✓ 实测依据 · 预设航线自动巡航、裂缝 AI 识别,这两项行业里有同类验证可以参考,是三个模块里相对成熟的一个。
○ 还没验证 · 真实坝面的强反光、植被遮挡、坝顶侧风,会不会吃掉多期比对的精度。
② 廊道密闭空间巡检|人不进去
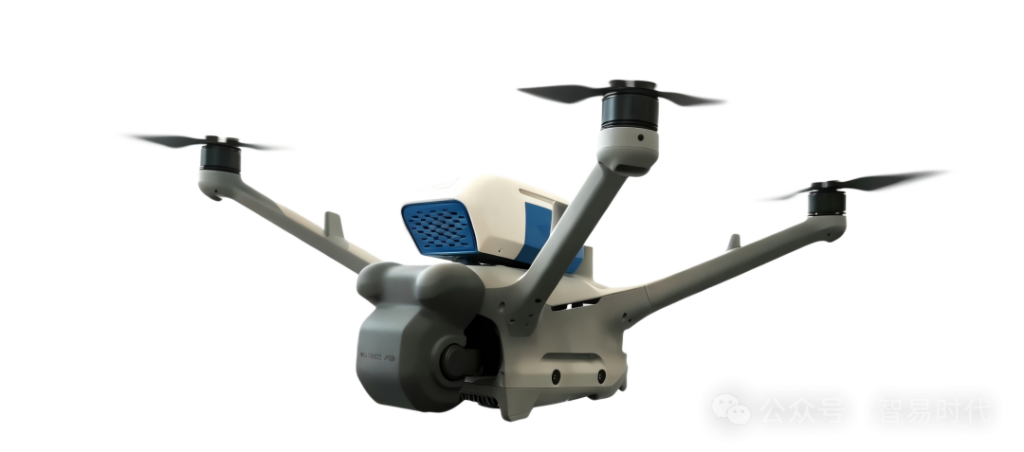
怎么干:廊道入口放下就行,不用提前铺轨道、不用改造照明、不用先通风置换。自主导航进廊道,遇到台阶、门槛、碎石、积水自主通过,按固定速度走全线——不会出现人工巡查“走一半折返”的情况。
出来什么:渗水点位置、结构缝异常、管线破损。判定渗水用的是红外 + 视觉融合:温度差异和痕迹形态一起说话,而不是把每一块湿痕都报成渗漏。全程无需人员进入高危密闭空间。
✓ 实测依据 · 做过30 级台阶与碎石路面的越障测试;实验室环境下密闭廊道的渗水管线识别,误报率控制在 8% 以下。地上这一部分,我们觉得已经跑通了。
○ 还没验证 · 真实廊道往往几百米长,通信遮挡、连续积水、长距离导航的累积误差,我们还没有机会跑全程。
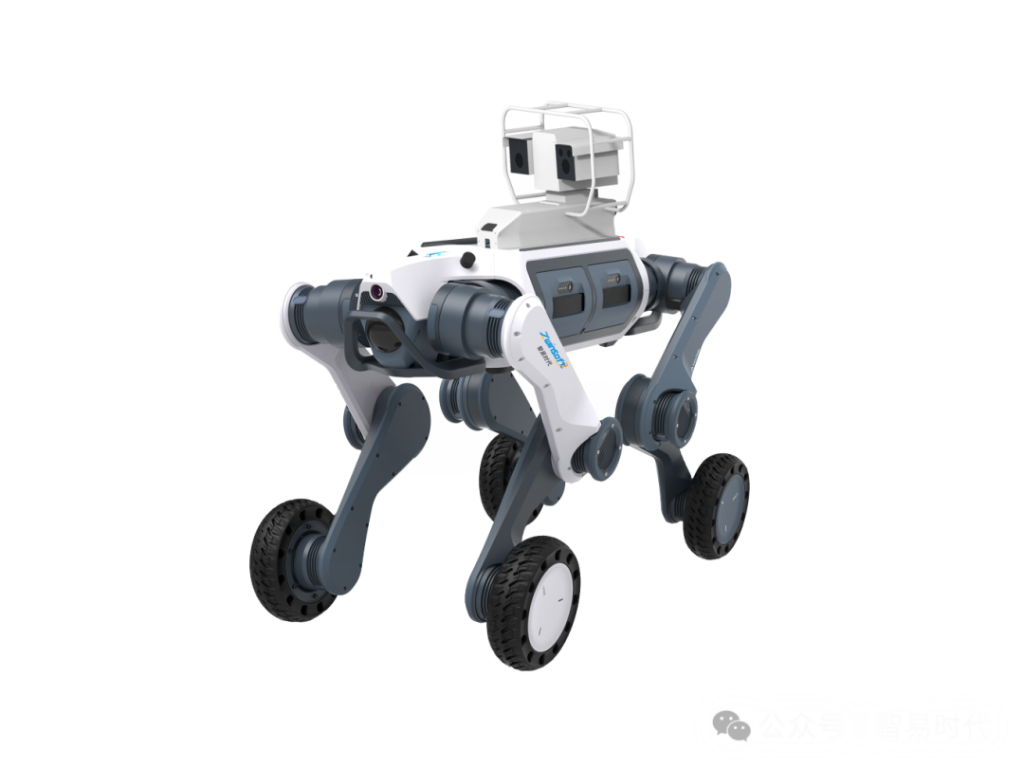
③ 水下隐蔽部位巡检|把潜水员换下来
怎么干:小艇载到作业断面,或从坝顶下放入水;不需要放空水库、不需要断流。先按设定断面走航式扫一遍,以声呐为主;发现可疑点后定点悬停,用高清成像 + 声呐复核。
出来什么:坝基淘刷空洞的位置与尺寸、坝脚渗漏通道走向、取水口堵塞程度、水下结构裂缝——这些是肉眼在水下根本看不见的部分。
✓ 实测依据 · 实验室水池做了模拟坝基掏空场景。水体浑浊、能见度接近零的条件下,声呐扫出了直径 5 厘米的模拟孔洞,识别准确率 92%。这不是 PPT 里的数据,是水池里真扫出来的。
○ 还没验证 · 真实库区的水深、流速、水温分层和悬浮物远比水池复杂,续航与作业半径的实际边界,得下水才知道。
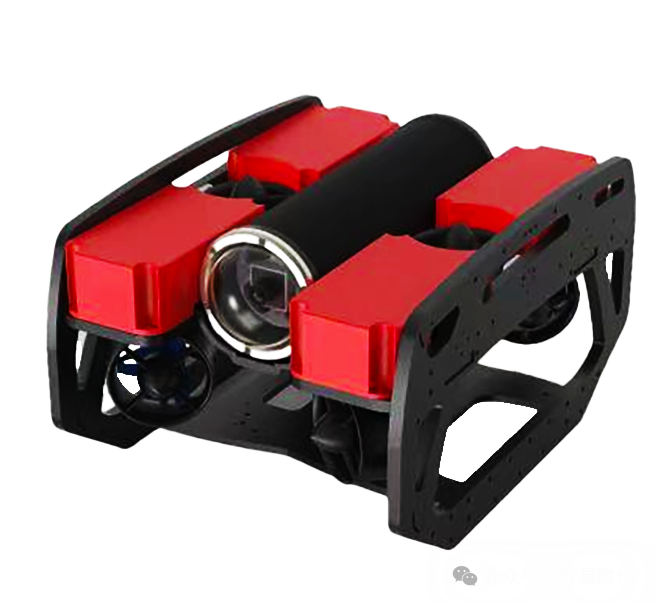
④ 泄洪设施巡检|三类设备联动的一次“汛前体检”
为什么这么排:汛前检查窗口就那么几天,人工要把溢洪道、启闭机、岸边护坡、消力池、深孔进口过一遍,多数时候是“看得见的看了、看不见的没看”。
怎么干:无人机先在空中过一遍溢洪道闸门、启闭设备、岸边护坡;轮足机器人落到地面核查泄洪通道的细节;水下机器人下去探深孔进口与消力池底部淤积、结构破损。三份数据打同一个时间标签,在平台里按部位合并。
出来什么:一份“汛前体检记录”——哪些部位完好,哪些部位这次比上次差了。
○ 还没验证 · 三套设备同时作业的现场调度、通信和作业顺序,是我们现在能想到的最大难点,一次都没真演练过。
⑤ 库区环境巡检|常态化巡航
怎么干:按预设航线定期飞,覆盖岸线、入库口、取水口周边。同一条航线下次还这么飞,保证前后可比。
出来什么:疑似滑坡岸坡、非法侵占、水面漂浮物聚集、异常排污口。平台自动标记风险区域并生成处置工单,剩下的活交给人去现场复核——机器负责“不漏”,判断仍然靠人。
✓ 实测依据 · 与①共用同一套航线巡航 + AI 识别能力。
○ 还没验证 · 大面积库区的航线组织、电池补给节奏、多架次拼接的实际效率。
模块各跑到哪一步,公开写出来What We Have Verified So Far
| 模块 | 已经跑通的部分(测试条件写明) | 还没验证的部分 |
| 无人机 | 预设航线自动巡航、裂缝 AI 识别(行业有同类验证可参考) | 真实坝面反光/植被遮挡/强侧风对多期比对的影响 |
| 轮足机器人 | 30 级台阶、碎石路面越障;红外 + 视觉融合识别渗水管线,误报率 <8% | 真实廊道的全程长度、通信遮挡、连续积水工况 |
| 水下机器人 | 水池 · 浑浊零能见度:声呐识别 5cm 模拟孔洞,准确率 92% | 真实库区的水深/流速/悬浮物;长时间连续作业稳定性 |
| 巡检平台 | 按部位自动归档、多期比对的逻辑已经打通 | “空—地—水”三路数据汇到同一平台、自动建档、看变化趋势——这一步没在真水库跑过 |
坦率讲:把“空—地—水”三路数据汇到同一个平台自动建档、看变化趋势,是我们现在“没底”的环节。前面五个场景再漂亮,这一步没跑通,就还是纸上的方案。
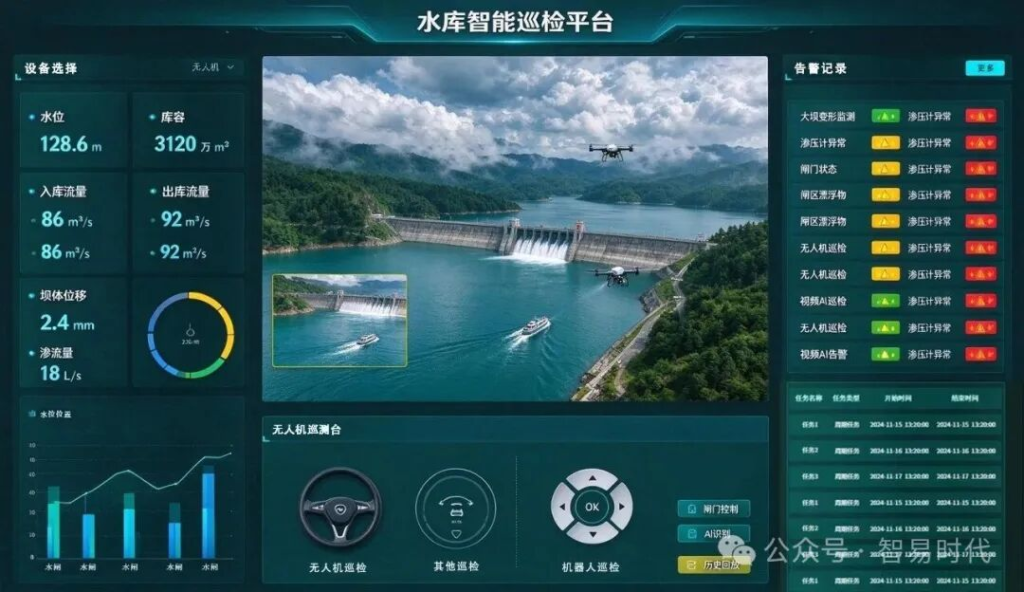
还差的那一步:一座愿意让我们试的水库Looking For The First Reservoir
这套方案目前没有落地案例。
我们甚至还没找到愿意让我们试的水库管理者。
如果你在管理水库,或者认识愿意给新技术一个机会的水库同行,欢迎聊聊。我们也缺懂水利的伙伴,一起把这套方案从纸面变成现实。
如果你只是想知道“这玩意儿靠不靠谱”——那我们的答案是:模块验证数据在这,测试条件也写在上面,可以逐条核对;但最终靠不靠谱,得等真的放进水库里跑一圈才知道。我们正在找这个“跑一圈”的机会。
📮 试点合作 · 我们想找的两种人
一是愿意开放一座水库做验证的管理单位;
二是一起把这个场景做实的懂水利的伙伴。
【如有兴趣欢迎后台留言与我们沟通】
把两组方式放在一起对比,差异更直观。需要说明的是:右列为方案设计目标与模块验证状态,不是现场实测结论。
| 维度 | 传统人工巡检 | 智易时代智能巡检 |
| 巡检方式 | 人扛设备徒步巡检 | 机器人自主巡航作业 |
| 风险识别 | 局部肉眼排查、盲区多 | 全域风险全景感知 |
| 数据管理 | 分散记录、难以追溯 | 统一平台归档、时序台账 |
| 管理逻辑 | 事后应急处置 | 事前预判预警 |
从“人扛设备徒步巡检”到“机器人自主巡航作业”
从“局部肉眼排查”到“全域风险全景感知”把“能干什么”翻译成“到现场怎么干”
中间的最后一公里,得进真水库跑一圈



您好!请登录